一起来看一下成品:
准备工具
工具官网链接:
seedance2.5 https://jimeng.jianying.com/ai-tool/home/
ChatGPT/codex https://chatgpt.com/
blender https://www.blender.org/
倘若不知道模型怎么使用,可以参考这个教程(https://www.super-i.cn/info-2796.html),与本教程一起使用
如果不想各个网页跳转模型,可以使用flowpix平台,已接入所有热门模型
https://www.flowpix.club/bj/49550.html?token=c5686755fc0f60cd8d8301d2cad9e8c0
第一步:准备模型,导入 Blender
我先在网上找到扫地机器人和基站的模型,再把它们导入 Blender。
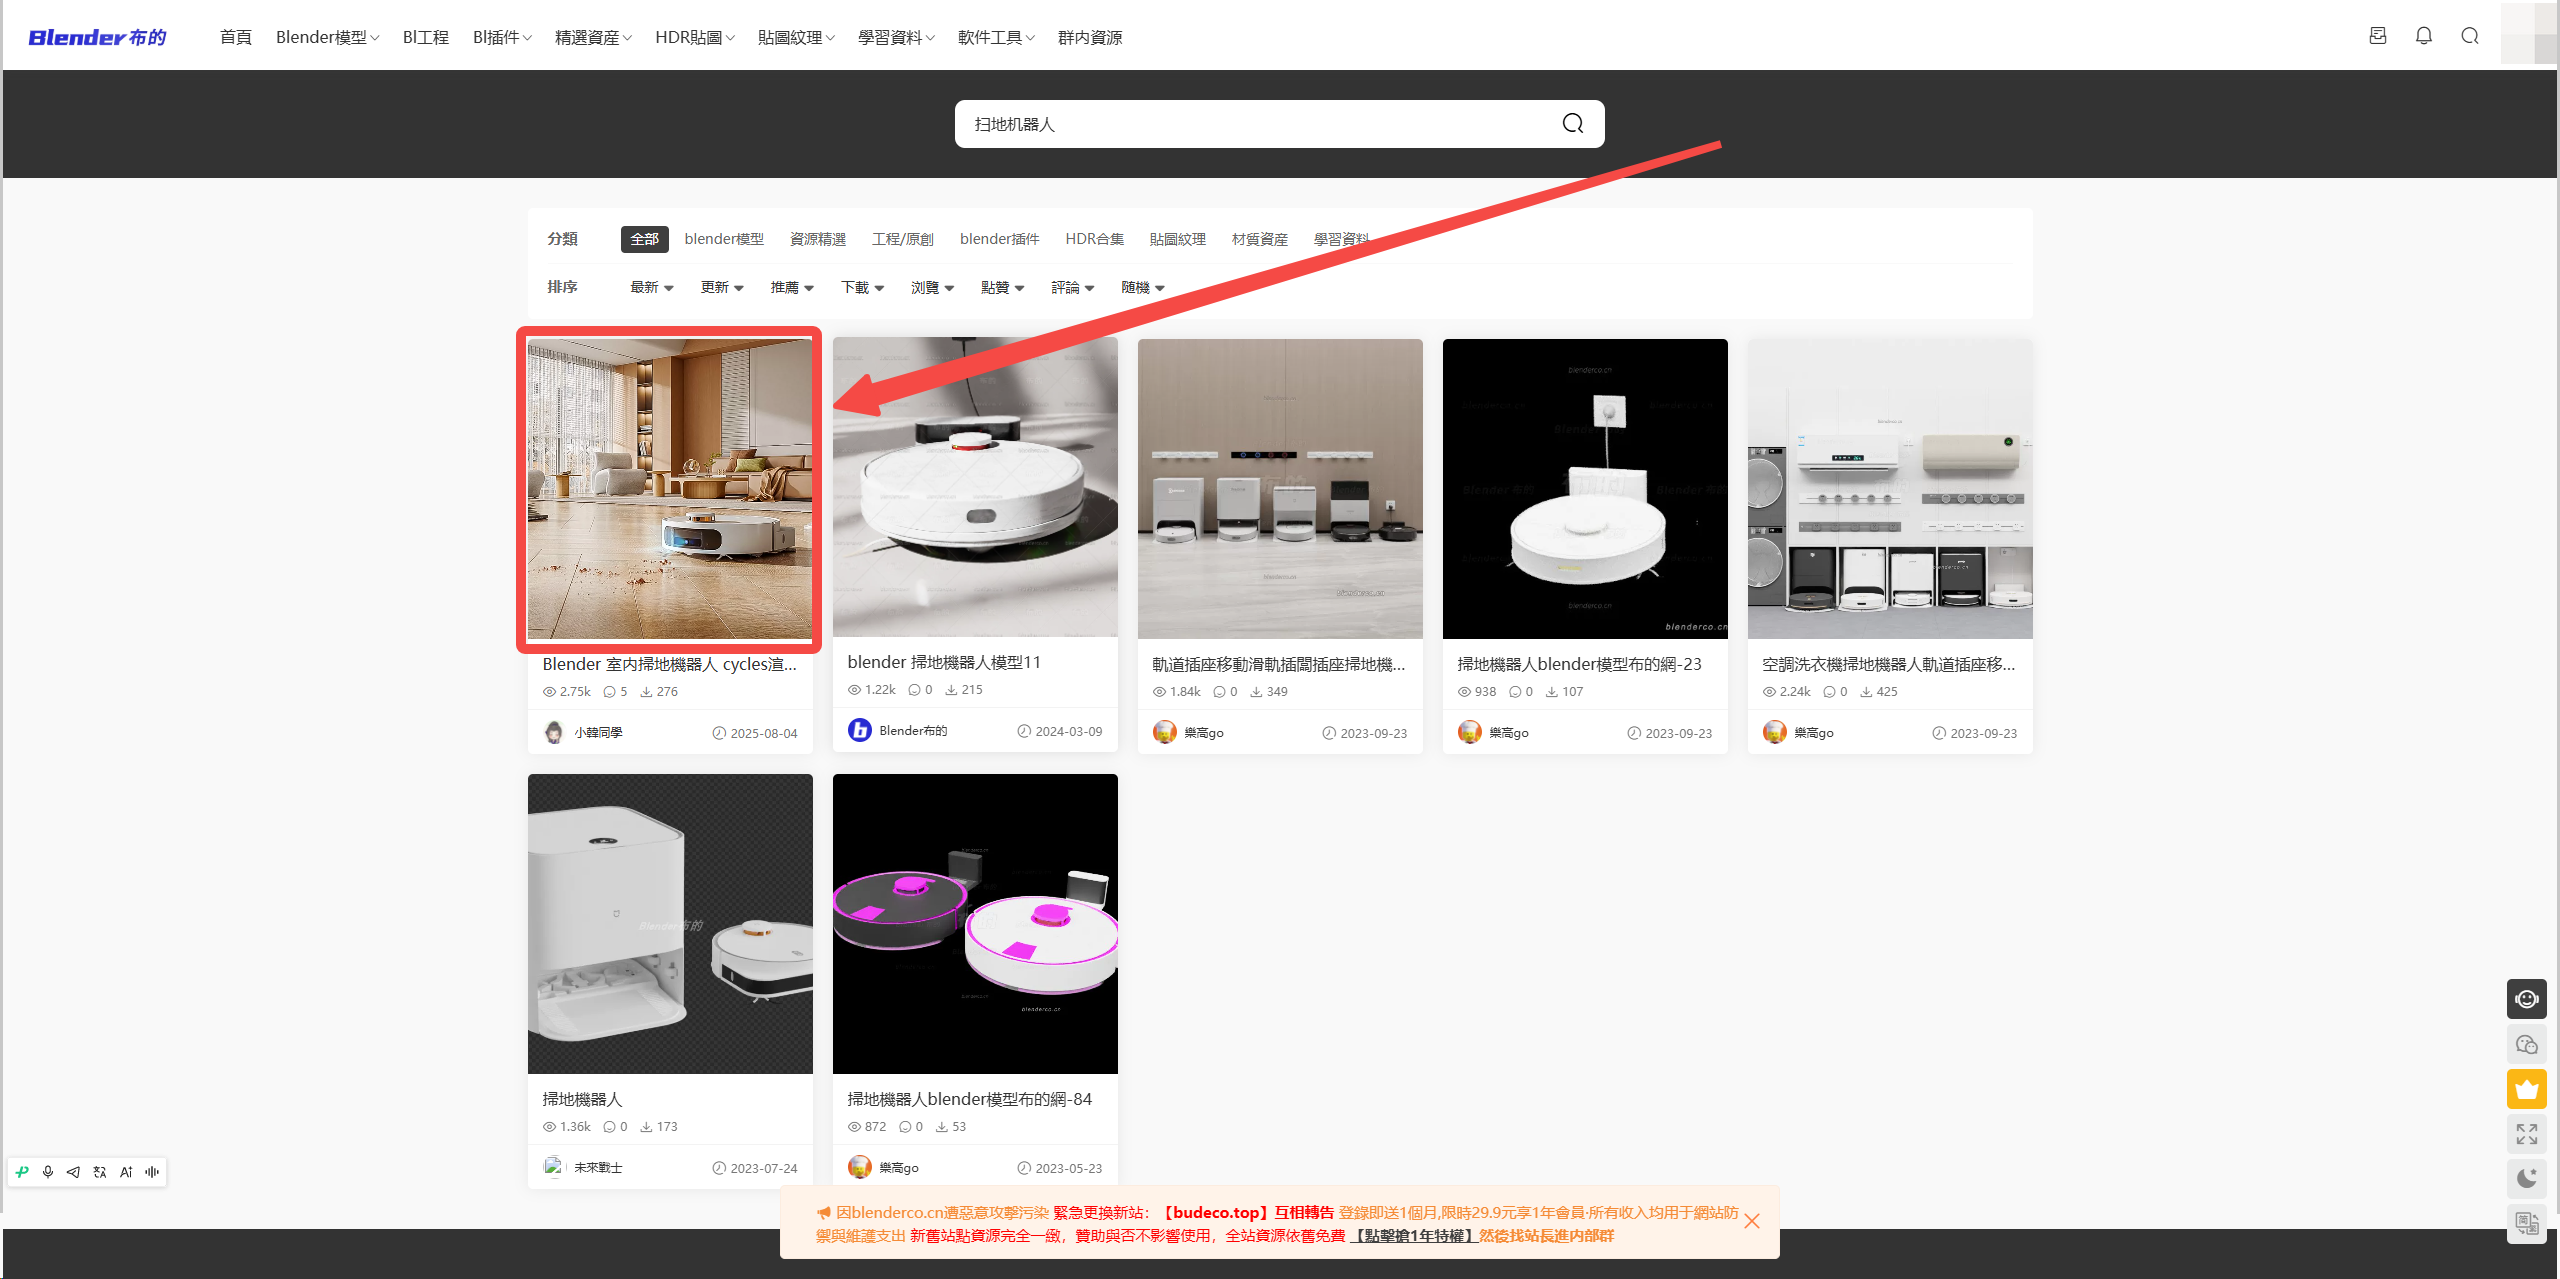
我这里找到是这个模型,模型网站(点击进入)
这一阶段先检查两件事:产品比例是否合适,机器人能不能正常进入基站。拖布、滚刷和边刷等需要运动的部件,也要能单独控制。
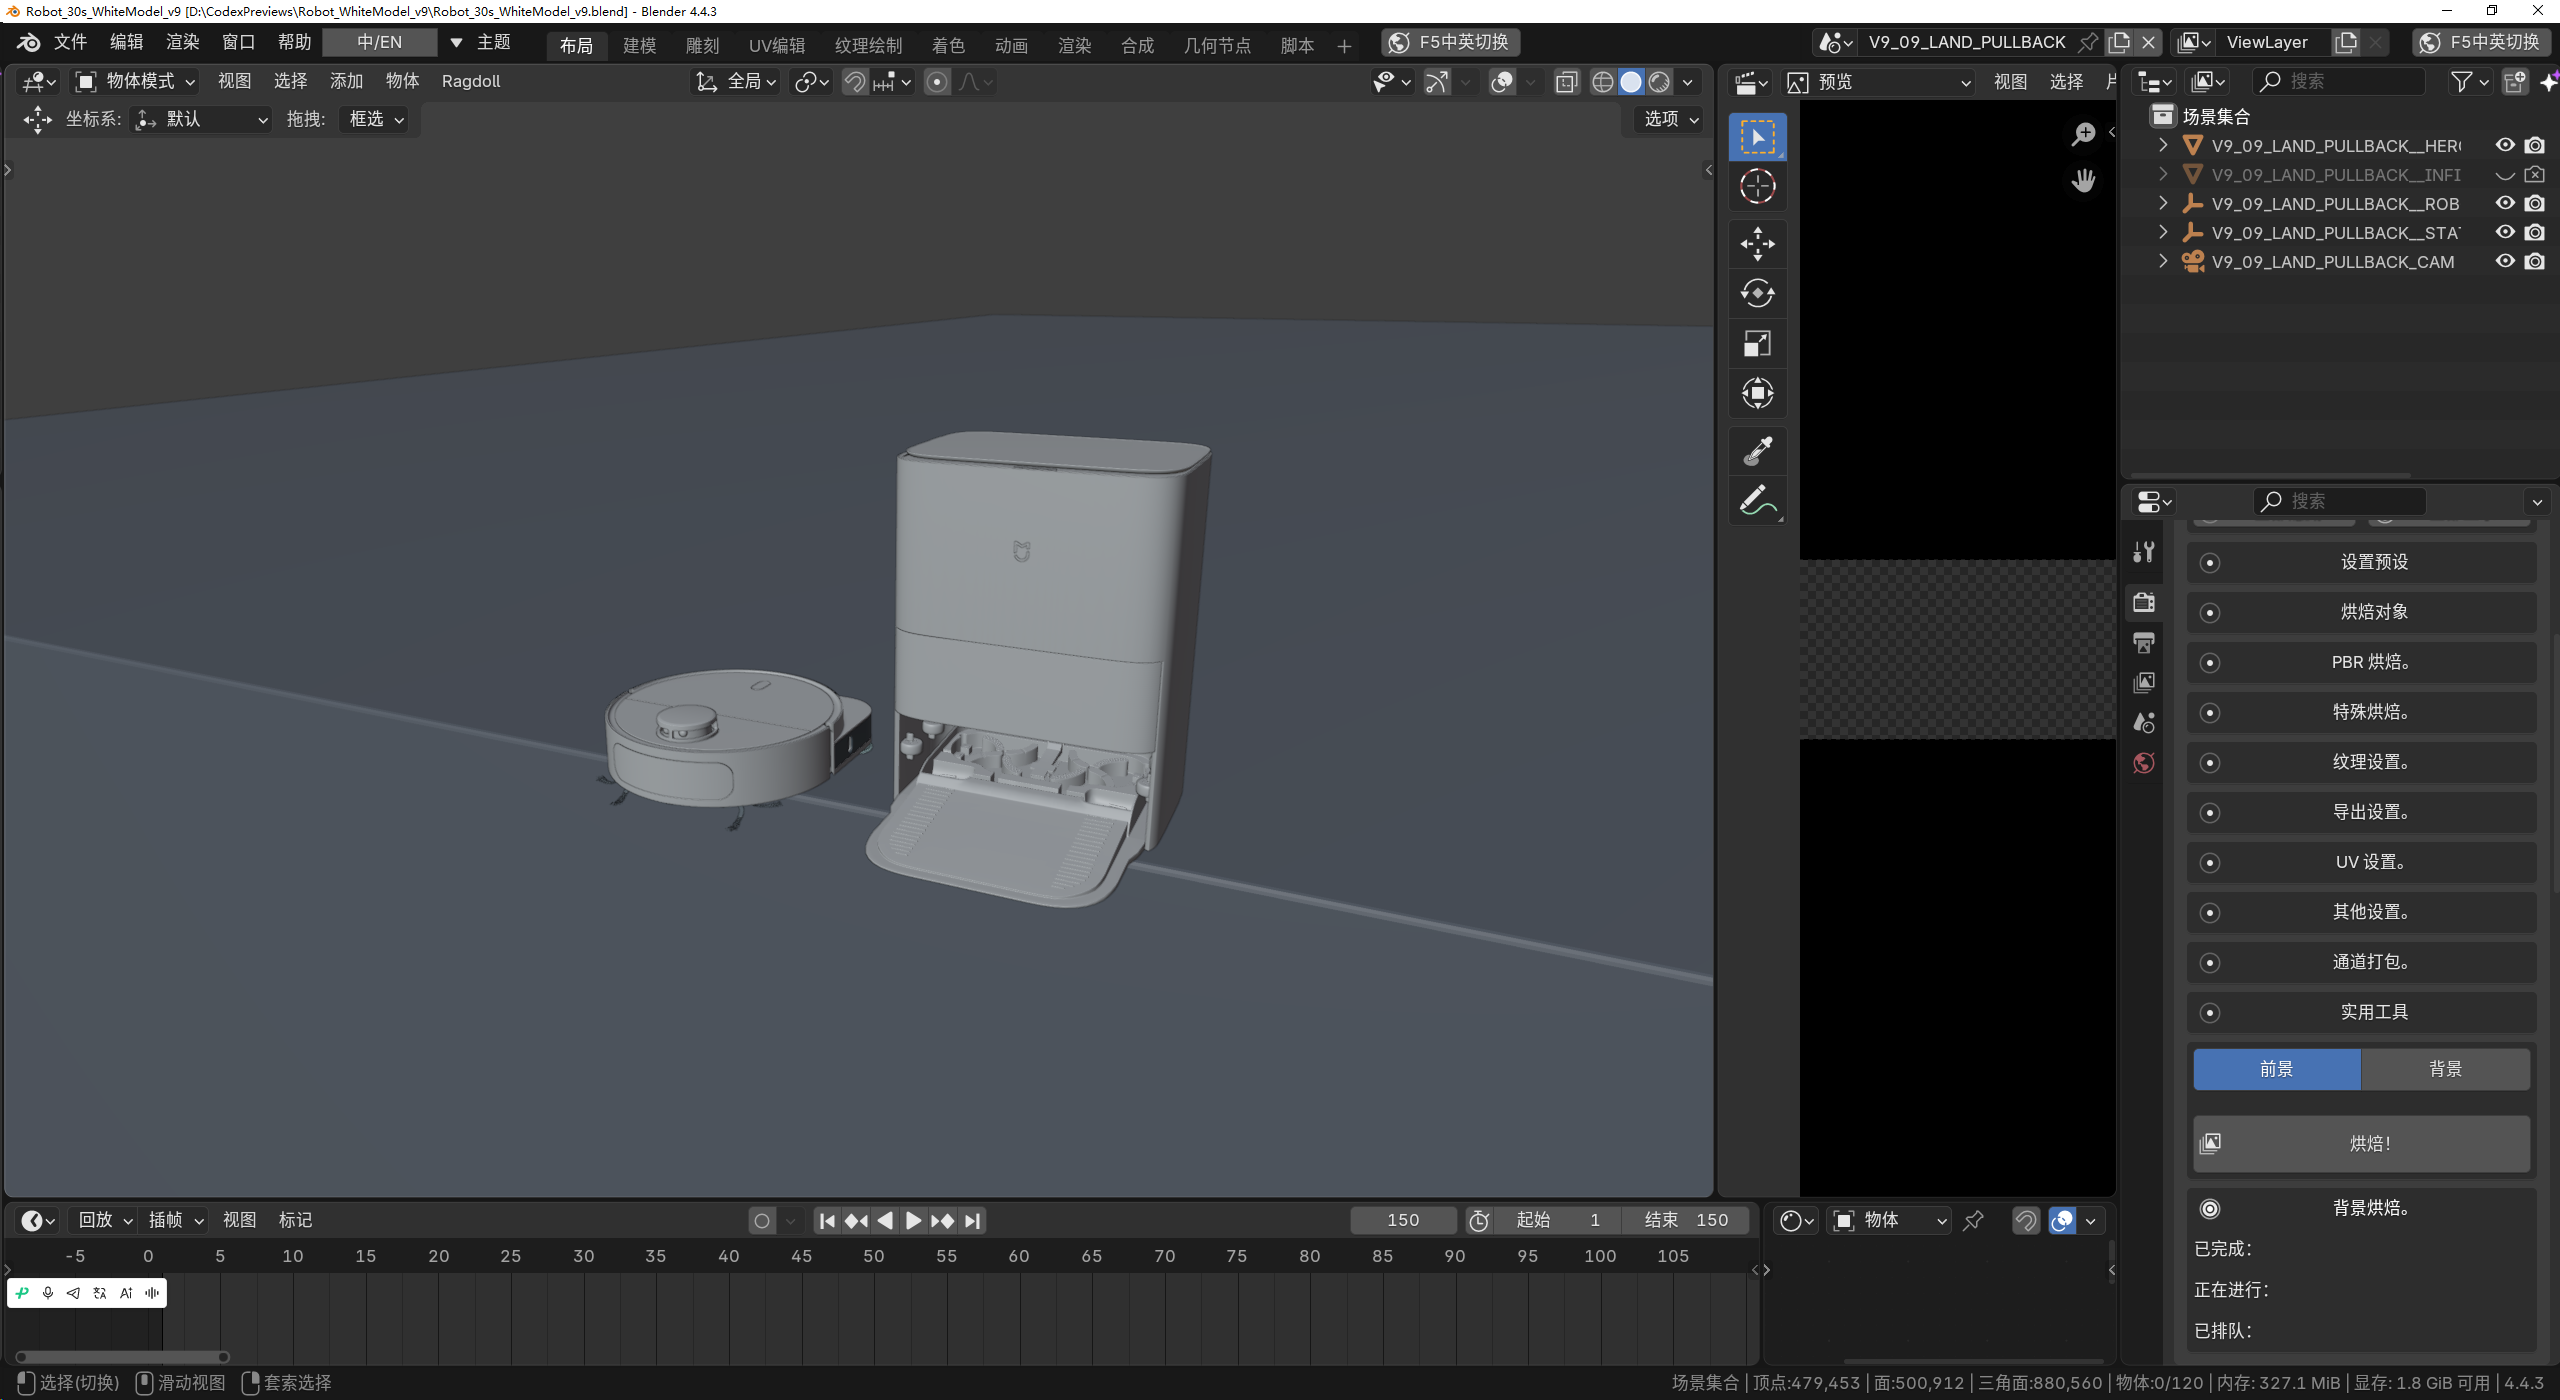
这里有一个前提:需要提前连接好 Codex 与 Blender 的控制工具。
只需要和AI说帮我链接并创建blender mcp即可
连接完成后,Codex 才能通过工具在 Blender 中创建场景、调整模型和设置动画。
第二步:先写脚本,再做动画
模型准备好后,先确定视频要展示什么,以及每段画面持续多久。
我这次做的是一条30秒产品短片,结构如下:
扫地机器人产品广告|最终脚本
时长:30秒 画幅:16:9横屏 视觉风格:极简、高端、具有真实材质层次的C4D商业渲染 节奏:暗场揭示 → 清洁演示 → 回舱清洗 → 多场景展开 → 简洁落版
一、整体视觉与声音
产品外观、配色、比例和部件位置以机器人及基站三视图为准。白模视频作为动作和运镜参考,家具、环境、灯光与细节重新优化。
产品外壳呈细腻缎面或半哑光质感;传感器窗口、橡胶轮胎、刷毛和拖布各自具有清晰的材质区别。采用柔和面积光、真实反射、细腻接触阴影与自然景深。
开场和落版使用极简影棚,中段使用简洁家居空间。整体以暖灰、米白、浅木色和低饱和石材色为主,不使用几何光线、悬浮界面或复杂装饰。
音乐采用克制的电子氛围配乐,前段神秘,中段加入节拍,后段舒展,最后收束。配合电机、刷毛、擦地、清洗与轻微落台声。无旁白,不生成字幕或卖点文字。
二、分镜脚本
镜头01|0–3秒 暗场开幕:光影勾勒
画面: 深灰近黑的影棚中,机器人静止落地。画面只露出外壳的一段弧面、接缝和少量传感器边缘,大部分机身藏于暗部。
画外柔和侧逆光缓缓亮起,沿产品曲面勾出纤细高光,逐渐显露细腻材质。保持神秘感,不完整展示产品。
运镜: 镜头极慢地沿斜侧方滑行,末尾顺着外壳弧线降低,逐渐带出地面与机身下缘。
衔接: 沿相同运动方向进入贴地清扫画面,亮度平顺提升。
声音: 轻薄的空气感音色与低频铺底。
镜头02|3–6秒 地面吸扫:清洁路径显现
画面: 浅木地板上散落少量碎屑、灰尘和毛发。机器人平稳前进,边刷将碎屑拨入清扫路径,吸入口经过后,地面变得干净。
运镜: 低机位斜侧跟随。先稳定跟拍,随后顺势加速,逐渐贴近底部清洁区域,为下一段钻入镜头建立预期。
声音: 节拍轻轻进入,配合细微电机声和碎屑被扫动的声音。
镜头03|6–13.5秒 连续展示:拖布 → 滚刷 → 边刷
画面与动作: 机器人保持正常离地高度,轮子承重、拖布贴地,持续向前清扫。
镜头从稍远的贴地斜侧位置向前滑入。为看清底部,镜头路径附近的一小块地板柔和隐去,形成局部剖视窗口。周围地面、接地关系与接触阴影仍然可见。
先掠过两个旋转拖布:两个拖布分别绕各自轴心转动,擦过浅污渍,留下干净区域。
随后顺着运动方向展示底部滚刷的连续转动,再通过一条小幅度斜向弧线转向前侧边刷。
接近边刷时,局部剖视窗口退出画面,地面恢复完整。边刷沿墙根扫过,将零散碎屑拨入清扫路径。
运镜: 一次连贯的推进与转向:贴地进入、掠过拖布、接近滚刷、斜弧转向边刷。焦点自然跟随部件变化,不反复绕圈,不先后退再冲近。
执行重点: 隐去的是局部地板,机器人不升高、不悬浮、不翻面。镜头不穿过产品实体。
声音: 拖布擦地、滚刷运转与边刷扫动声依次突出,配乐节奏逐渐增强。
镜头04|13.5–17秒 垂直俯视:从容避障
画面: 简洁地面上摆放一张原创现代矮凳和一件小型生活物品。
矮凳为浅木色,圆角三角形坐面,三根略向外张开的圆润实木腿,无靠背、无横撑。造型与原视频不同,凳腿间留出清楚的通行空间。
机器人接近障碍物后自然减速,沿平滑弧线绕开凳腿,再恢复前进。 运镜:
垂直俯视为主,仅轻微跟随。通过清晰的移动路径展示避障,不甩镜、不大幅摆动。
衔接: 利用上一镜墙边线条的方向切入俯视构图。
声音: 维持稳定节拍,电机声随机器人减速、恢复而轻微变化。
镜头05|17–20.5秒 准确回舱:停靠后迅速推近
画面: 另一个简洁家居角落中,基站完整呈现。机器人平稳对位,以原有尺寸倒退进入基站,准确停靠到位。
运镜: 前段稳定展示回舱。停靠完成后短暂稳定,镜头顺着基站入口方向迅速向前推进,加速连续柔顺。
衔接: 借舱口暗部与近距离结构遮挡,直接接入清洗特写,不插入产品顶部或无关远景。
执行重点: 机器人与基站保持原始尺寸关系,不能缩小机器人,也不能停在舱口外露出半截。
声音: 回舱电机声与轻微到位声,推镜配合克制的空气掠过声。
镜头06|20.5–23秒 清洗特写:原有结构清洗双拖布
画面: 近距离展示基站原有清洗区域,能辨认两个拖布及其与搓洗结构的接触关系。
两个拖布围绕各自轴心同步运转,织物轻微受压,污迹逐渐洗去。少量水膜和细小水滴表现湿润感,动作具有柔韧性。末尾拖布自然减速。
运镜: 连续特写中进行轻微移动,不反复切换远景和近景。
执行重点: 使用原有清洗结构,不新增清洗盘、水管或其他机械装置。两个拖布都参与清洗,没有偏心旋转、变形或穿模。
声音: 细腻水声与拖布搓洗声,配乐节拍开始放缓。
镜头07|23–27.5秒 居中全景:轻环绕中的三个生活空间
画面: 清洗结束,切到机器人已经停靠在基站内的完整全景。机器人与基站作为一个整体保持居中,产品大小和停靠状态稳定。
背景依次展开三个空间,每个约1.5秒:
23–24.5秒|客厅 浅木地板、低矮沙发与少量织物,呈现日常地面、灰尘和毛发清洁后的舒适环境。
24.5–26秒|餐厨 浅色瓷砖或石材地面、简洁餐桌椅,表达餐后碎屑与地面污渍清洁的使用场景。
26–27.5秒|卧室 床沿、清楚可见的床底空间与少量柔软织物,表达卧室及低矮家具周边的日常维护。
运镜: 4.5秒内沿同一方向缓慢环绕,总角度约8–12度。保持连续、均匀的小幅运动,不突然拉近或拉远。
场景衔接: 利用同方向背景滑移与柔和前景遮挡,让上一空间平顺离开、下一空间自然进入。主光方向、产品轮廓、接触阴影和运动速度保持连续。
执行重点: 三个空间都呈现清洁完成后的状态。变化发生在环境中,机器人始终停靠,不随背景变形或开始新的清扫动作。
声音: 配乐舒展,保留轻微空间氛围声,为落版做收束。
镜头08|27.5–30秒 独立落版:微悬浮落下,斜侧仰视拉远
画面: 切入极简影棚高台。机器人与基站分开放置,保持真实尺寸关系,起初微微悬浮在台面上方。
从产品局部近景开始,两件产品缓慢落下,接触阴影逐渐收紧,最终轻稳落在台面上,没有弹跳。
运镜: 产品落下的同时,镜头沿原有视线方向缓缓后退,逐渐完整展示机器人与基站。
全程保持斜侧仰视角度与朝向,不在拉远过程中转成正面平视。最终产品组合约占画面的三分之一,留出干净空间。
构图: 平台延伸至画外,左右侧边缘和底部边界始终不露出。柔光勾勒产品轮廓,最后约0.4秒稳定停留。
声音: 轻微落台声,音乐以温暖、干净的延音收束。
三、统一执行要求
产品外观与尺寸全片稳定,部件围绕正确轴心转动,动作具有真实接触关系。
所有清扫和回舱段落中,机器人正常贴地运行。底部展示通过镜头钻入与局部地板隐去完成;仅最后独立影棚落版允许短暂微悬浮。
镜头运动连续,速度变化柔顺。较大范围运镜集中在进入清洁区域、底部连续展示和回舱推进三个位置,其他段落保持克制。
转场依靠方向、轮廓、线条和遮挡衔接,避免无意义远近跳切、快速绕圈、闪白和复杂科技特效。
脚本除了写功能,还要说明镜头如何进入、如何离开,以及下一镜怎么接上。
例如,展示底部结构时,机器人应该继续贴地运行。为了看清部件,可以让局部地板隐去,再让镜头钻入观察,而不是让机器人飞起来。
这些动作关系写得越明确,后面越容易调整。
第三步:让 Codex 制作白模运镜预演
接下来,我在 Codex 中选择 GPT-6.1 Sol,将推理强度设为 Ultra,再把脚本交给它。
我会把任务说清楚:
请根据这份30秒脚本,使用 Blender 中现有的机器人和基站模型制作白模动画预演。按不同分镜建立所需场景,家具只需要简单轮廓。重点调整镜头路线、运动曲线和速度变化,使推进、环绕与转场连续柔顺。机器人需要正常行走,拖布、滚刷和边刷围绕各自轴心转动。不同部件用视口颜色区分,不新增材质。最终交付可编辑的 Blender 工程和白模预演视频,作为后续视频生成的运镜参考。
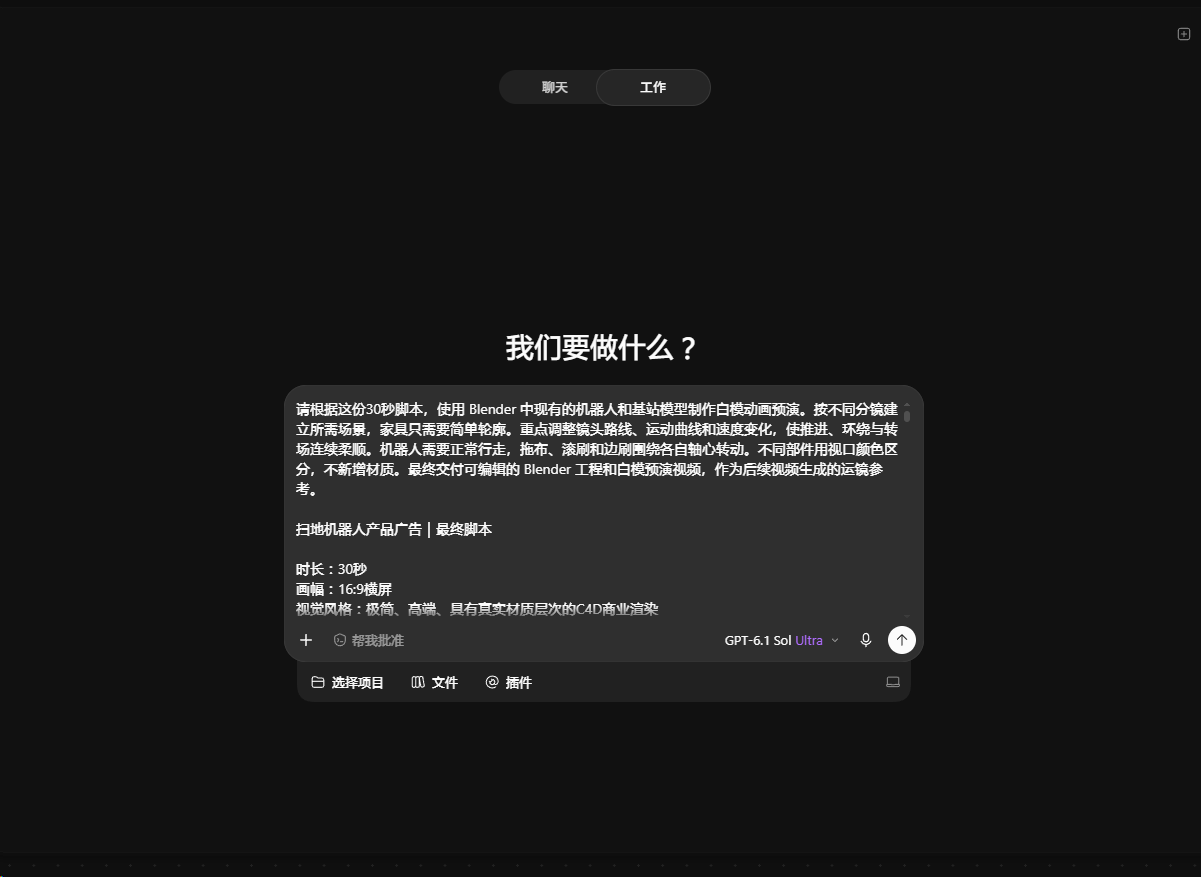
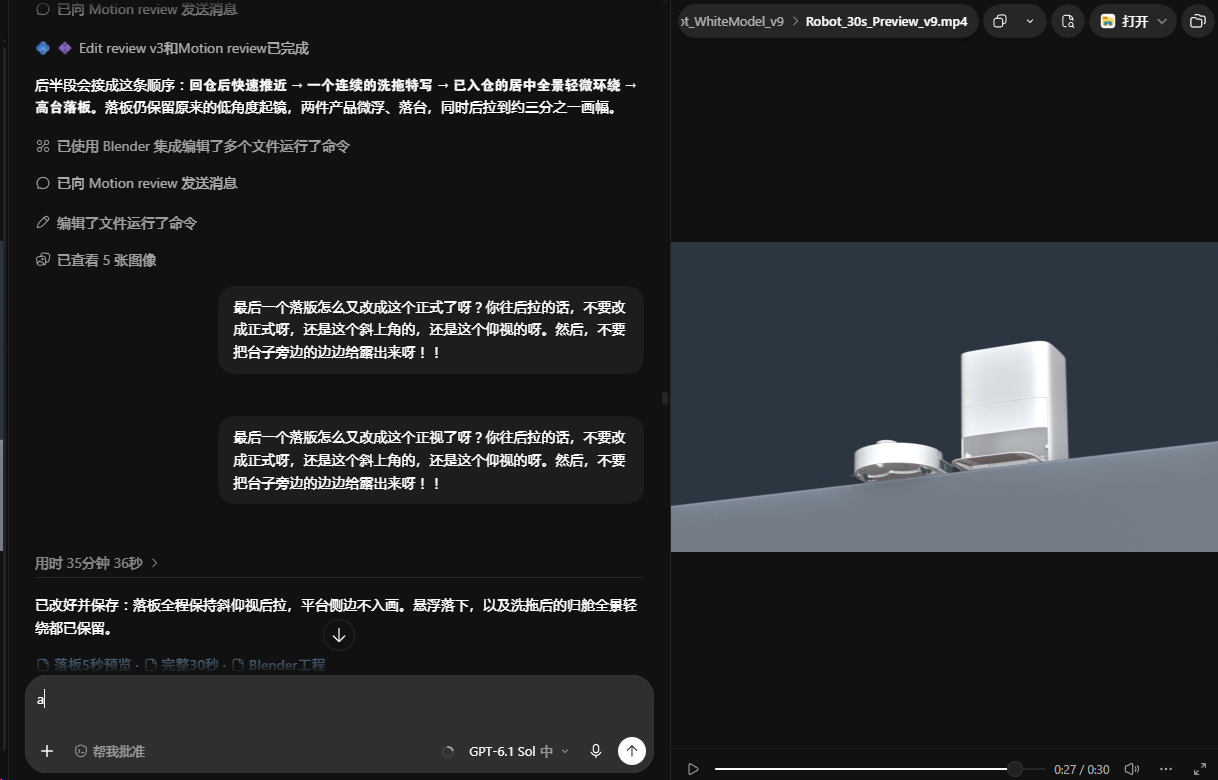
这里说的“白模”,主要是用来检查构图、动作和节奏的简化画面,不需要在这一步完成精细材质。
也要区分两个交付物:文字脚本负责说明镜头,白模预演视频负责实际呈现镜头运动。
第四步:看预演,按具体问题修改
第一版完成后,先播放检查,再继续调整。
修改时,尽量指出时间、问题和期望结果。例如(以下是我修改白模时遇到的问题):
第6秒展示底部时,机器人不要升高。保持正常离地高度,让局部地板隐去,镜头沿地面进入底部。
或者:
避障段镜头摆动太大,改成垂直俯视,只保留轻微跟随。
还可以这样描述衔接:
机器人完全回舱后,镜头迅速向前推,直接接到清洗特写。清洗结束,再切到完整全景并轻微环绕,不要反复远近切换。
比起只说“再丝滑一点”,这种修改方式更容易让 Codex 理解。
这一阶段重点看镜头有没有顿挫、产品有没有穿模、部件转动是否正确,以及每段画面能不能让人看懂。调整满意后,再导出白模参考视频。
第五步:生成带材质的资产图
运镜确定后,开始准备最终画面需要的产品参考。
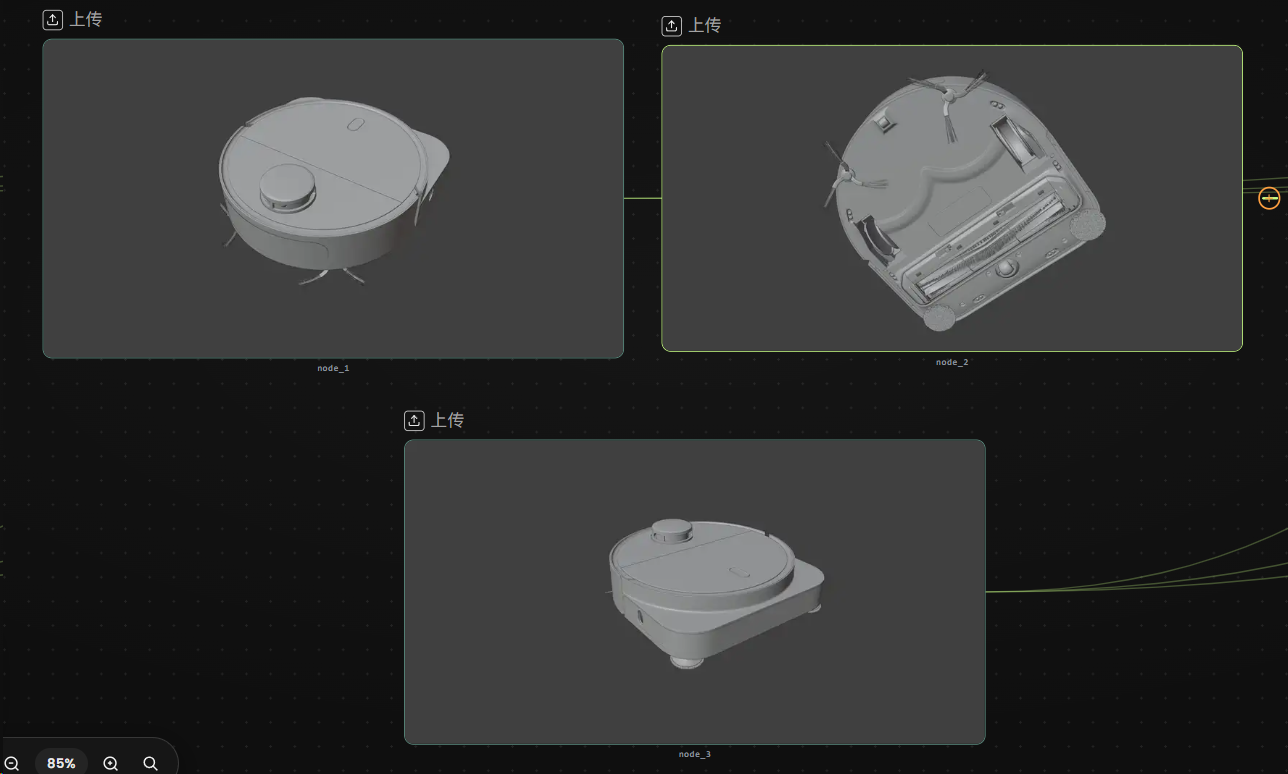
我分别给机器人和基站导出三个角度的白模图片,尽量覆盖正面、侧面和背面,并保持比例一致、背景干净、结构清楚。
这里准备的是六张角度图:
机器人三张,
基站三张。
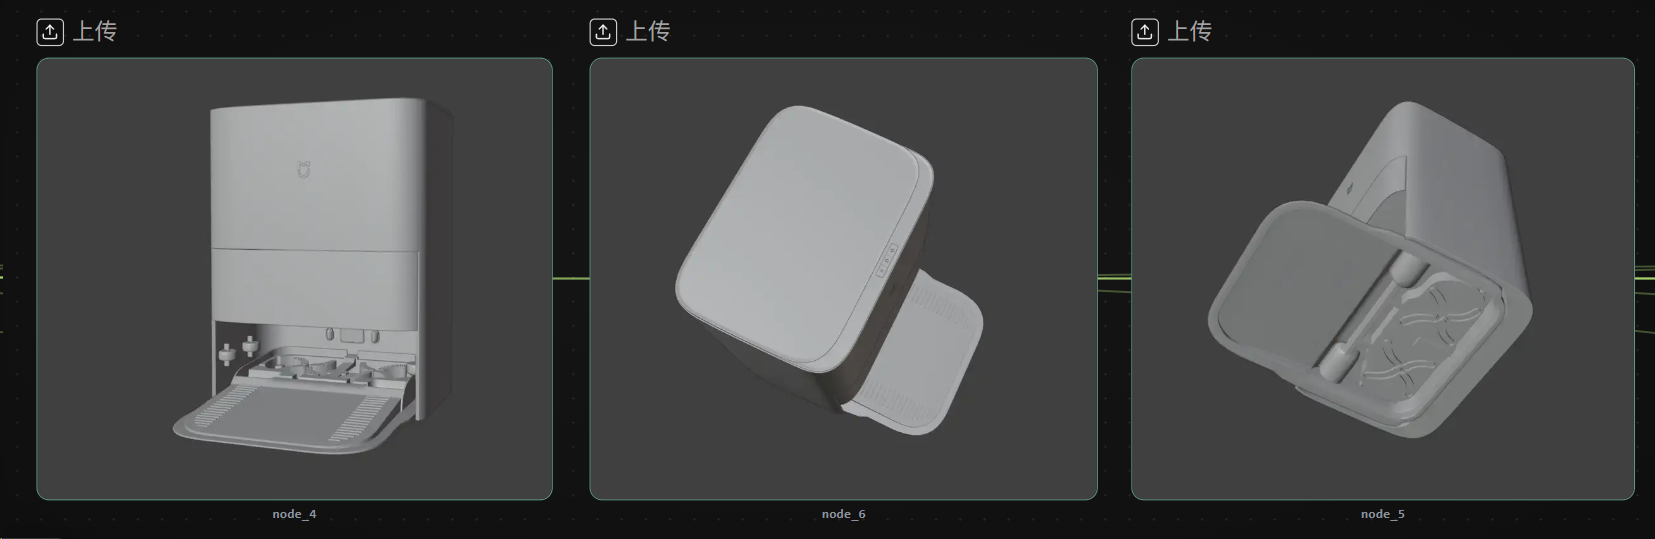
后续可以分别整理成一张机器人多视图资产图和一张基站多视图资产图。
这样既能让视频生成参考产品整体轮廓,也能补充不同方向的结构信息。
接着,我加入一张具有目标材质和灯光氛围的图片,让图像生成工具参考它,为产品白模补充质感。
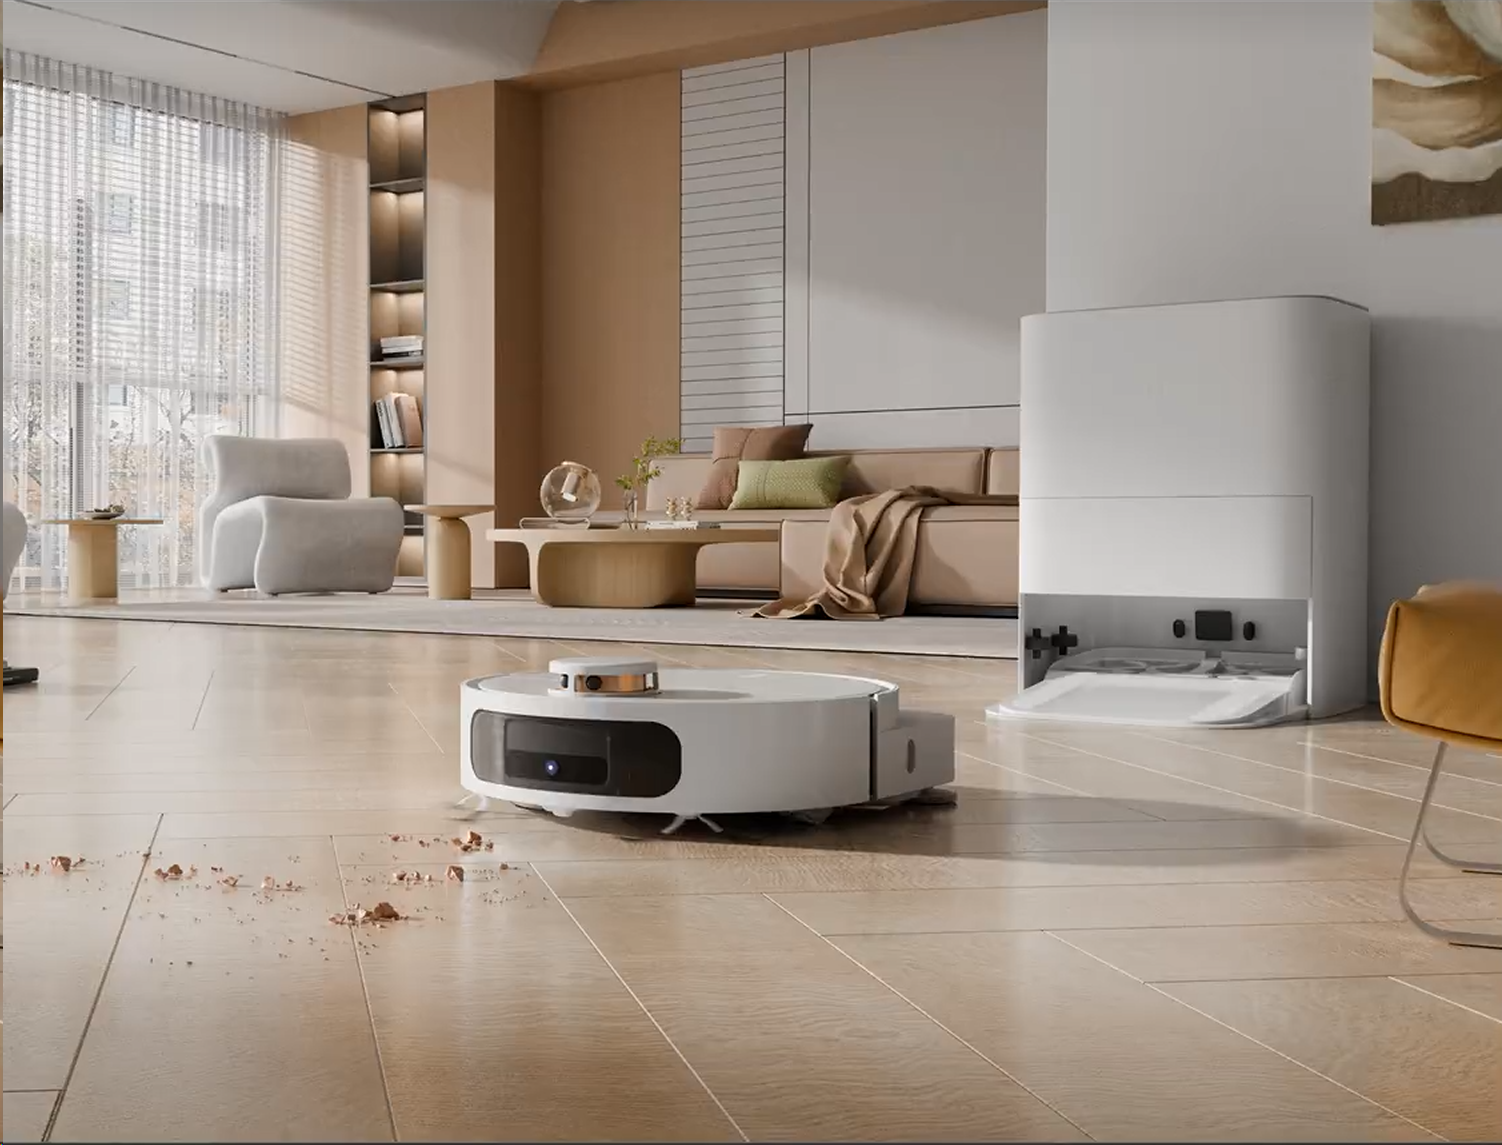
参考图
这一步要把两类参考的作用分开:
产品角度图负责外形、比例和结构;风格图负责材质、色调、光影与氛围。
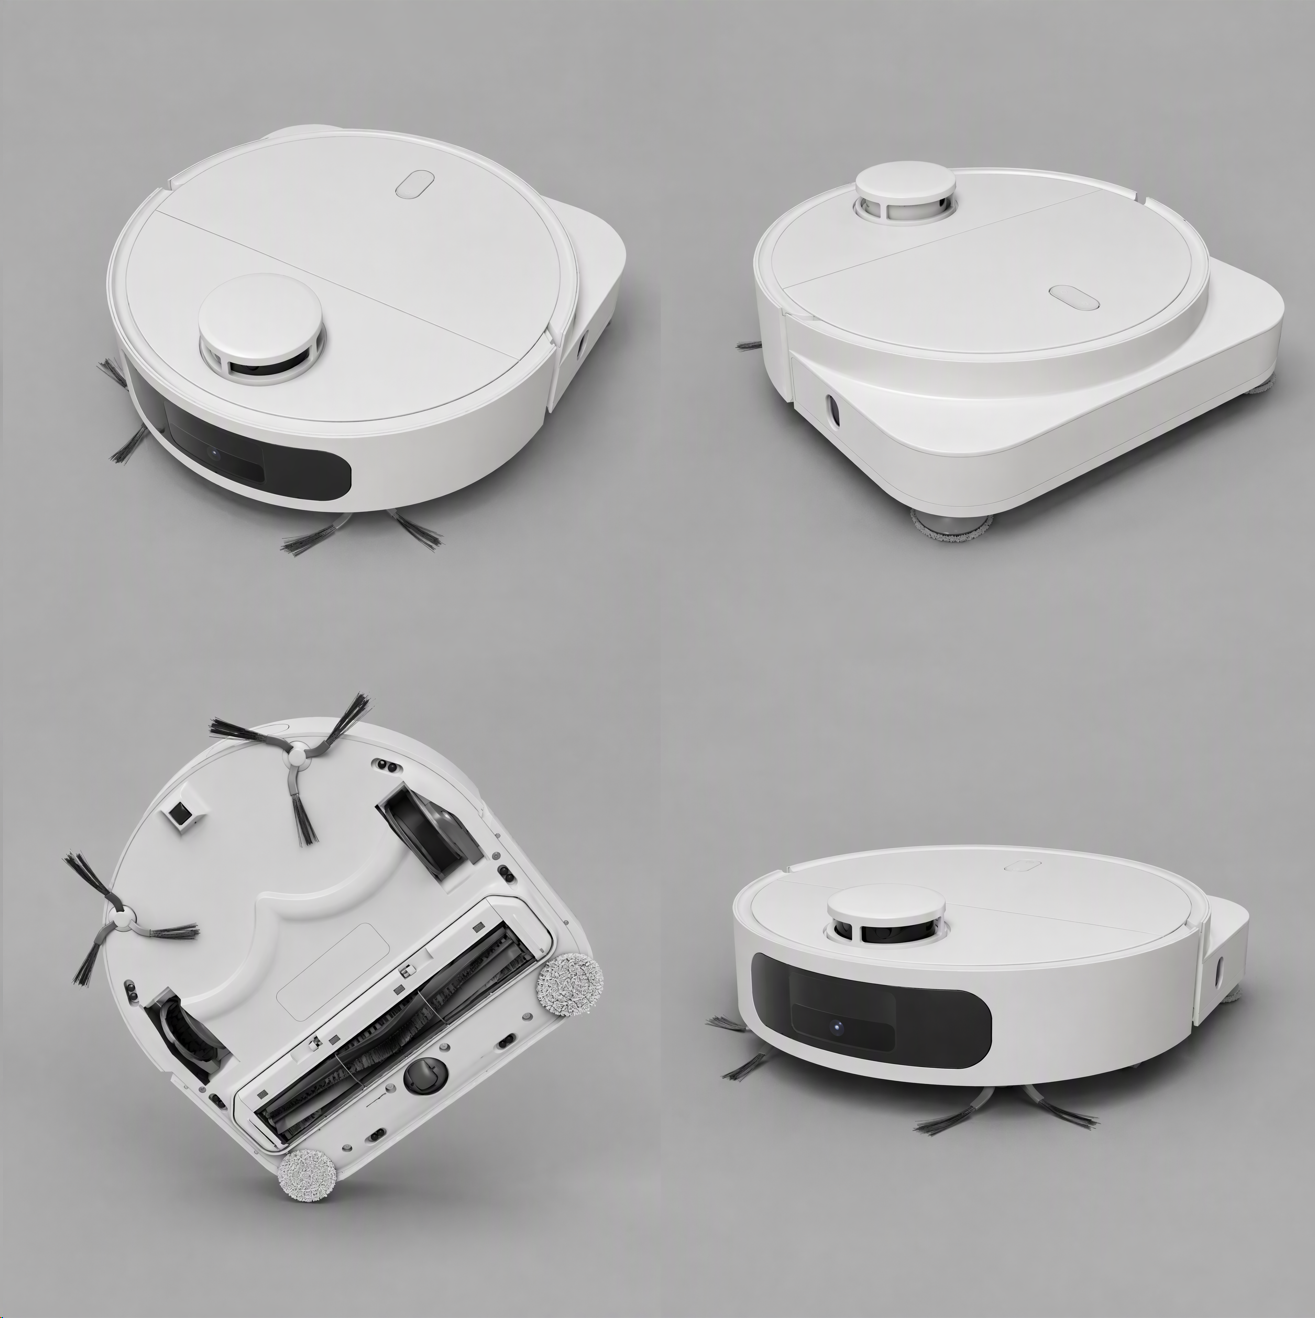
扫地机器人的材质生成提示词
图1、图2、图3作为产品外观与结构的主要依据,严格保留机身轮廓、厚度、雷达模组、按键、面板分缝、开孔,以及底部轮组、滚刷、边刷和拖布盘的形态、数量与位置。不重新设计产品,不简化、增加或改变结构。白模图中的灰度只用于理解形体和光影,不代表最终产品颜色。
图4仅作为写实材质与表面质感的辅助参考,不照搬其产品造型,不采用其中的客厅、家具、木地板、杂物或基站。所有视角均根据原始参考重新渲染,不直接拼贴白模,不在之前生成的成品图上进行局部修补。
四视角与排版:
采用规整的两行两列布局:
左上:参考图1对应的斜俯视角,展示顶盖、雷达与机身侧面。
右上:参考图3对应的另一侧斜视角,展示另一侧外观与结构。
左下:参考图2对应的底部视角,完整展示轮组、滚刷、边刷与拖布盘。
右下:基于同一产品结构补充低机位前侧三分之四视角,展示机身厚度、前侧轮廓与外壳材质。
四个视图占用完全相同的展示区域,采用一致的模型尺度,产品视觉大小接近,不出现一大三小布局。每个视图轮廓完整,不裁切、不重叠、不遮挡。排列准确,行列间距一致,四周留白充足且均衡。整张图共享连续统一的灰色背景,不做成四张有独立背景的卡片。不添加边框、分隔线、标题或文字标注。 统一写实材质:
四个视角全部重新赋予真实材质,不保留灰模效果。所有视角必须呈现同一款产品,配色、材质分区和结构完全一致。
机身主体采用细腻的暖白色低光泽工程塑料,顶盖呈现柔和缎面质感,通过宽幅、克制的高光表现曲面。侧壳和底壳使用精细磨砂材质,表面粗糙度自然,纹理细微,不粗糙、不显脏。保留真实的装配缝隙、微小倒角和材质边界,但不改变参考图结构。
原有传感器区域使用深灰黑色光学玻璃,呈现符合光源形态的适度反射,不变成大面积镜面。轮胎使用哑光深灰橡胶,胎面细节清晰。滚刷与边刷保留自然、独立的刷毛,不渲染成整体塑料块。拖布盘呈现细密柔软的纤维织物与轻微绒感,不夸张放大纹理。
不同材质之间具有可信的反射与粗糙度差异,不额外增加金属饰条、装饰件、灯带或新配色。 灰色背景:
使用干净的中性浅灰色无缝摄影棚背景,背景明度略低于白色机身,让产品轮廓自然分离。灰色不偏蓝、不偏紫、不偏黄,不使用深黑背景。
允许出现由棚灯自然形成的轻微、宽缓亮度过渡,但背景整体保持均匀克制。不要明显的径向渐变、聚光圆斑、装饰光晕、背景纹理或地平线。不要因灰色环境而将白色机身整体染灰。
专业三点式布光:
采用主光、补光和轮廓光构成的三点式产品摄影布光。四个视图保持统一的布光逻辑、光源色温和曝光,反射与阴影根据各视角的表面方向自然变化。
主光:大型柔光箱位于镜头左前上方约45度,光质柔和但方向明确。在顶盖与侧壁形成宽幅、细腻的高光,通过亮面、半影和暗面的自然过渡塑造机身曲面、厚度与体积。高光保留层次,不形成大片过曝白斑。
补光:镜头右前方设置弱于主光的柔和补光或反光板,适度提亮暗部,使传感器、接缝、轮组及底部结构可辨识。补光不能抹平阴影,不采用所有表面一样亮的均匀平光。
轮廓光:产品后侧上方设置克制的条形柔光,在部分边缘形成窄而柔和的反射,突出机身轮廓并与灰色背景分离。轮廓光应符合真实材质和表面角度,不能沿整个产品描出发光白边,不能过曝。
所有光源保持中性色温,准确呈现暖白色外壳与深色零件本色。不要添加蓝紫色或橙色氛围光。白色塑料不过曝,黑色部件不堵黑,玻璃反射清楚但不刺眼。 阴影与真实摄影质感:
正常放置的视图保留柔和、轻薄而真实的接触阴影,让产品具有可信的重量感。接缝、凹槽和零件交接处保留适度的局部遮蔽,不添加厚重黑边。
底部视角按照展示姿态呈现,不制造不合理的落地阴影,不增加可见支架。灰色背景表面不产生镜面倒影。
使用自然的产品摄影透视与充分景深,让各视角主体整体清晰。不使用广角畸变、夸张虚化或过度锐化。通过真实的光照、表面反射和细微材质差异呈现质感,而不是依靠强反光、脏污或夸张纹理。
最终视觉效果:
高端商业产品摄影与工业设计作品集级别的写实效果,精确、克制、清爽、可信。灰色背景衬托白色产品,三点式布光形成清晰体积和细腻材质层次。塑料、玻璃、橡胶、刷毛与织物之间的差异能够自然辨认,整体像真实摄影棚拍摄的产品,而不是塑料玩具或无材质模型。 避免出现:
灰模与成品混排、视图大小不一致、重复视角、结构错位、零件增减、不同型号、产品变形、悬浮零件、裁切、重叠、塑料玩具感、过曝高光、发光描边、强烈镜面反射、厚重阴影、背景光斑、彩色氛围光、脏污、划痕、噪点、过度锐化、夸张景深,以及任何客厅场景、基站、道具、文字、Logo、水印、边框或尺寸标注。
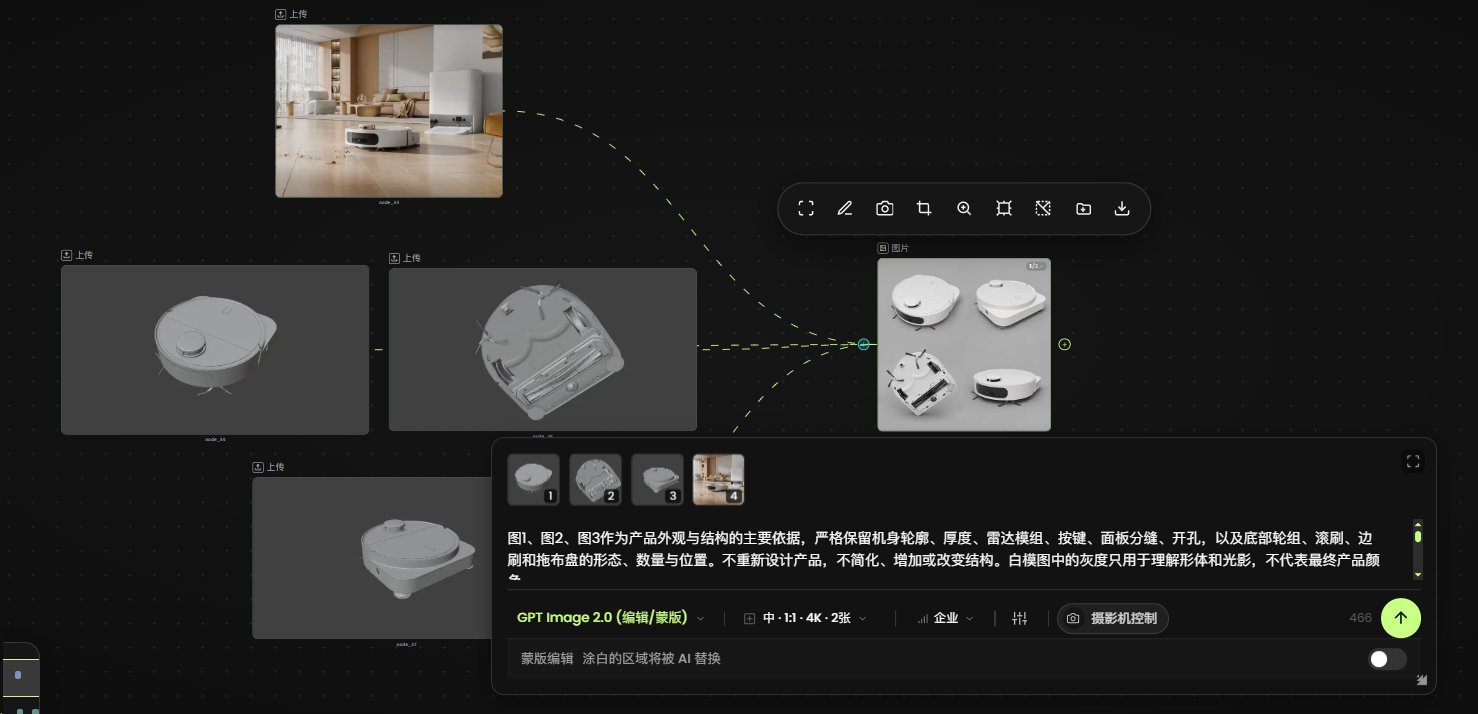
使用GPT image 2.0模型去生成
扫地机器人仓的提示词:
根据四张参考图片,从零生成一张扫地机器人基站机舱的写实四视角产品展示图。前三张为同一基站机舱的灰白模型,第四张为真实配色与材质参考。重新完成整张画面的材质、灯光与渲染,不直接拼贴白模,不基于之前生成的成品图进行局部修改。
采用中性浅灰色无缝摄影棚背景与专业三点式布光,呈现真实、高端、克制的商业产品摄影质感。通过光线塑造产品体积与材质,而不是依靠压暗背景、强反射或发光轮廓制造高级感。
参考图分工与优先级:
参考图1、图2、图3控制产品几何造型、结构比例、观察方向和开合状态。严格保留机身轮廓、圆角、厚度、顶盖、面板分缝、按键、舱口、连接结构、内部槽位、清洗托盘和格栅等细节。它们是同一款扫地机器人基站机舱,不得改成打印机、洗碗机或收纳盒,不得增减零件或重新设计产品。
参考图4控制真实颜色、材质分区及内部功能部件的深浅配色,不采用其中的家居场景、家具、木地板或其他物品。白模图的灰度仅用于理解形体和光影,不代表最终颜色。结构以前三张为准,配色以第四张为准,用户明确指出的配色纠错优先于参考图。 内部配色与纠错:
参考图4中仓内两侧滚轮的颜色不准确,必须纠正。仓内左侧和右侧的滚轮均采用黑色低光泽材质,保留白模中的形状、尺寸、数量和安装位置,不允许一边黑、一边白,也不能渲染为白色或浅灰色。所有能看到滚轮的视角中均保持一致的黑色材质,通过克制的柔和高光表现轮廓与细节,不压成没有层次的黑块。
滚轮周围的白色支撑结构保持白色,不连带染黑。 四视角布局:
采用规整的两行两列布局,四个视图等大、等权重,不设大主图:
左上:参考图1对应的正面视角,完整展示机身、下部停靠舱和伸出的托盘。
右上:参考图2对应的斜俯视角,展示顶面、侧壁、按键区域和托盘。
左下:参考图3对应的打开状态视角,保留开合角度与连接关系,清楚展示内部结构。
右下:基于同一产品补充另一侧三分之四视角,展示侧面曲线、机身厚度与停靠舱,不虚构新结构。
四个展示区域大小完全一致,产品采用一致的物理尺度,主体视觉大小接近。打开状态允许自然占用更多空间,但不能因此明显缩小整个产品。每个视图完整、不裁切、不重叠,排列对齐,行列间距一致,留白充足且均衡。
四个视图共享连续统一的灰色背景,不做成四张具有独立背景的卡片。无边框、分隔线、标题或文字标注。 真实配色与材质:
外壳、顶盖、舱体主体和清洗托盘,按照参考图4呈现干净的哑光白色或轻微暖白色工程塑料,不发黄,不呈现整机统一奶油色的效果。顶盖具有柔和缎面质感,侧壁、内舱和托盘具有细腻的低光泽磨砂质感。表现真实的细微倒角、装配接缝与材质边界,但不改变原有结构,不夸张放大表面纹理。
除两侧滚轮按用户要求纠正为黑色外,其他内部配色按参考图4分区还原。小矩形功能面板、椭圆形部件、十字形接口及其他明确可见的深色组件,保留对应黑色或深灰色材质,不统一渲染为白色或浅灰色。深色组件的位置与形状按白模结构匹配,不机械粘贴到错误位置。
白色内部壳体、槽位、托盘和支撑结构保持白色,不把整个内舱染黑,不给所有凹槽、格栅或孔洞统一涂黑。区分真实深色零件与光照阴影,阴影不能代替材质配色。
四个视角中同一零件的基础颜色、材质与粗糙度保持一致。金属或橡胶材质只用于确实存在的对应部件,不增加装饰件。 米家标志:
原有米家图形标志采用中性灰色实心平面印刷,实体笔画完整填充,内部负形保留机身底色。保持正确图形比例、原有位置、大小和各视角透视。
不要做成描边、空心轮廓、凹刻、浮雕、金属高光或发光效果,不替换成小米“mi”字标。看不到标志的角度不额外添加。 中性浅灰背景:
使用干净的中性浅灰色无缝摄影棚背景,背景明度略低于白色机身,使白色外壳自然、清晰地分离。背景不偏蓝、不偏紫、不偏黄,不使用深黑色背景,也不把白色产品整体染灰。
只允许由摄影棚灯光形成极轻微、宽缓的亮度过渡。不要明显的径向渐变、聚光圆斑、装饰光晕、背景纹理、地平线或场景道具。背景表面不产生镜面倒影。 专业三点式布光:
四个视角采用统一的主光、补光与轮廓光布光逻辑,保持一致的色温、曝光与渲染质量。高光、反射和阴影根据各视角的表面方向自然变化,不机械复制相同亮斑。
主光:大型柔光箱位于镜头左前上方约45度,光质柔和且方向明确。在顶盖、圆角与侧壁形成宽幅、细腻的高光,通过亮面、半影和暗面的自然过渡塑造机身体积。高光保留层次,不出现大片过曝白斑。
补光:镜头右前方使用弱于主光的柔和补光或反光板,适度提亮暗部,清楚呈现舱内结构、滚轮、接口与接缝。不能抹平阴影,不能把黑色滚轮和深色功能部件照成浅灰白色。
轮廓光:产品后侧上方设置克制的条形柔光,在部分边缘形成窄而柔和的真实反射,帮助白色机身与灰色背景分离。不能沿整个轮廓画出发光白边,不能过曝,也不能喧宾夺主。
所有光源保持中性色温,不添加蓝紫色或橙色氛围光。白色外壳不过曝,黑色零件不堵黑,舱内既有清楚的细节,也保留可信的空间深度。 阴影与真实摄影质感:
保留柔和、轻薄且符合摆放姿态的接触阴影,让产品具有真实重量感。舱内凹槽、接缝与零件交接处保留适度局部遮蔽,不产生厚重黑边。
使用自然的产品摄影透视与充分景深,机身、托盘和内部结构整体清晰。不使用广角畸变、夸张虚化或过度锐化。通过符合物理规律的反射、粗糙度与光影表现材质,不依靠脏污、划痕或强烈镜面反射增强真实感。 最终效果与禁止项:
高端商业产品摄影与工业设计作品集级别的写实效果。四个视角呈现同一款产品,结构准确、材质统一、配色分区明确。画面极简、干净、精确,白色塑料壳体与黑色/深灰色内部功能部件层次清楚,整体像真实摄影棚拍摄,而不是白模、塑料玩具或夸张概念渲染。
禁止白模混入成品、全白内舱、整舱染黑、左右滚轮颜色不一致、错误材质分区、结构变形、零件增减、不同型号、重复视角、一大三小布局、裁切、机器人主机、家居场景、家具、木地板、杂物、额外文字、水印、尺寸线、厚重阴影、发光描边、背景光斑、彩色氛围光、夸张反射、过曝、噪点和过度景深虚化。
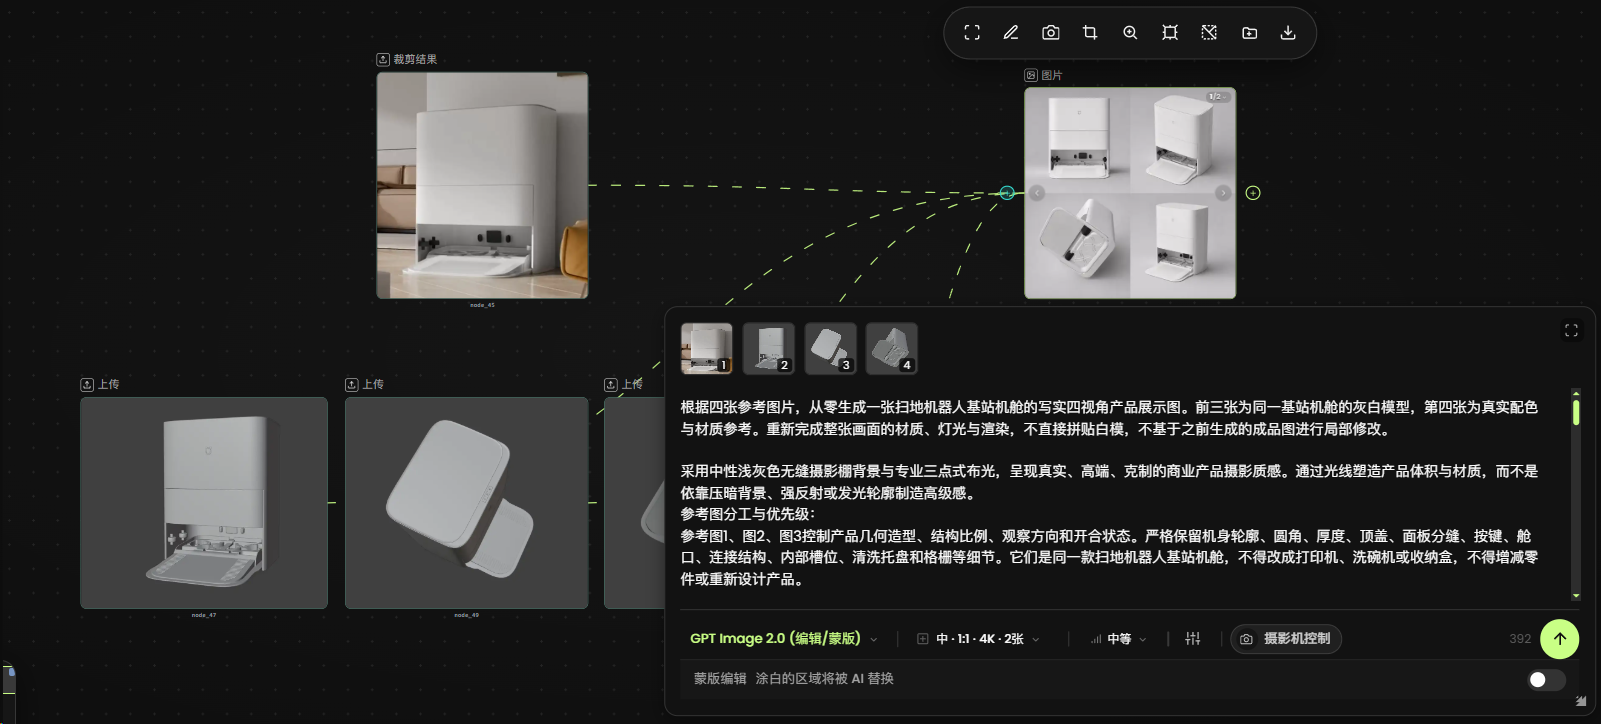
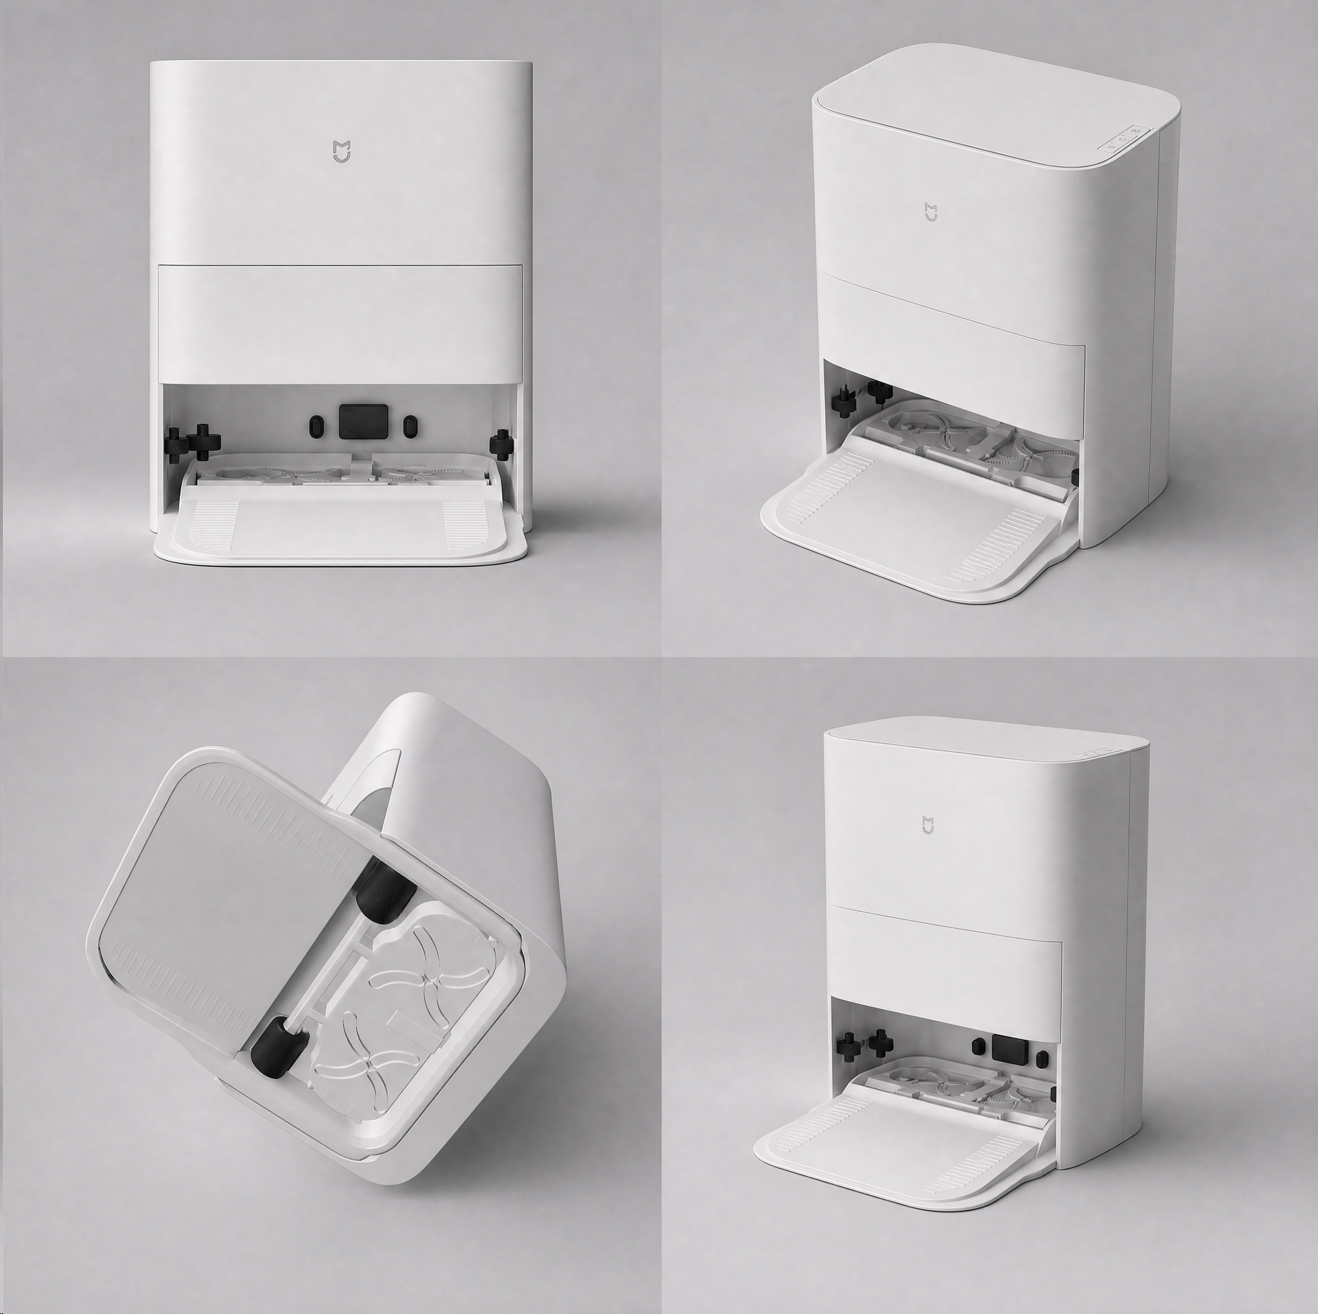
生成后,检查各视角是否仍然属于同一个产品,尤其注意传感器位置、外壳接缝和基站开口。
这一步是在图片中生成材质效果,不是给 Blender 模型实际添加材质。
第六步:在 Codex 中整理视频提示词
有了带材质的产品资产图和白模预演,就可以把最终脚本改写成视频提示词。
我直接在同一个 Codex 对话里继续说:
请把最终脚本整理成用于 Seedance 2.5 参考生成的视频提示词。产品资产图负责外观与材质,白模视频负责动作、运镜和节奏。写清每段画面、镜头运动、场景衔接、灯光氛围与声音。允许优化简化模型和家具,但保持产品比例、部件位置与运动逻辑稳定。
得到以下视频提示词
生成一支约30秒、16:9横屏的高端扫地机器人产品广告。参考提供的机器人三视图、基站三视图与白模预演视频,制作具有精致C4D商业渲染质感的完整影片。
【参考原则与模型优化】
机器人和基站三视图决定产品外形、尺寸比例、配色、部件位置与材质分区,全片保持一致。机器人必须以正常尺寸准确退入基站,保持两者原有的贴合关系。
白模预演主要参考动作顺序、镜头运动方向和节奏,允许优化构图、空间布置、家具造型与转场,不逐项复刻原视频。
将简化模型细化为可信的成品:完善曲面、倒角、接缝、装配关系和表面细节,保留原有产品设计与机械结构。家具重新设计,轮廓简洁、比例真实,与产品气质协调。不擅自增加水管、集尘盒、清洗盘或其他参考中没有的机械装置。
【整体氛围与材质】
整体极简、安静、精密,有克制的科技感与高端家居产品的亲和力。开场偏暗、神秘,通过光影逐渐揭示产品;中段功能演示清晰、节奏增强;后段通过不同生活空间逐渐舒展;最后简洁落定。
采用高品质C4D产品广告渲染观感:真实全局光照、柔和面积光、细腻接触阴影、自然景深、干净反射与适量运动模糊。柔光沿产品曲面形成连续高光,暗部保留结构,亮部保留材质层次。
产品配色与材质位置遵循三视图。外壳呈细腻的缎面或半哑光质感;深色传感器窗口具有克制的玻璃反射;轮胎与密封件呈柔软、低反光的橡胶质感;滚刷和边刷具有柔韧纤维;拖布呈真实超细纤维织物质感,湿润时局部略深,带少量柔和水光。
居家空间以暖灰、米白、浅木色和低饱和石材色为主,家具数量少,空间有纵深与留白。开场和落版使用独立极简影棚。不要复杂几何装饰、激光线条、悬浮科技界面或过度镜面化的材质。
【镜头与时间安排】
0–3秒|暗场中的光影勾勒
在深灰接近黑色的极简影棚中开场,背景安静,没有可见灯具和装饰。机器人保持静止,画面只呈现外壳的一小段弧面、边缘与精致接缝,大部分机身隐于暗部。
一盏画外的大面积柔和侧逆光缓缓亮起,在外壳边缘形成纤细、柔顺的轮廓高光。镜头极慢地沿产品斜侧方滑行,随着观察角度变化,高光顺着曲面自然延展,逐渐显露材质与结构。暗部保留少量细节,避免死黑;高光克制,不过曝。
保持低照度、有纵深的氛围,不急于展示完整机器人。光影来自真实的曲面反射,不出现发光描边、扫描光束或闪烁特效。产品不反复正反旋转。
接近3秒时,镜头顺着外壳弧线缓缓降低,地面与机身下缘逐渐显现。沿相同运动方向衔接下一段贴地清扫画面,亮度平顺提升,不突然闪白或骤然变亮。机器人始终正常落地。
3–6秒|地面吸扫
进入简洁的浅木地板空间。低机位斜侧跟随机器人前进,少量碎屑、灰尘和毛发在边刷与吸入口经过时被实际带走,身后留下干净地面。
镜头先平稳跟随,建立运动方向,再顺势加速贴近底部清洁区域。加速有预示、有过程,机器人行驶稳定,不左右摇摆,不抬升机身。
6–13.5秒|贴地进入,连续展示拖布、滚刷与边刷
机器人始终保持正常清扫时的离地高度,沿地面平稳前进。轮子维持正常承重位置,拖布与地面接触。机身高度和姿态稳定,不抬升、不腾空、不翻转,不拆解展开底部部件。
镜头从稍远的贴地斜侧视角缓缓向前,沿地面钻入机器人底部的观察位置。为了看清结构,镜头路径附近的一小块地板可以柔和隐去,形成局部剖视窗口。只隐去遮挡镜头的地板,机器人不发生垂直移动;周围仍保留可见地面、轮子接地关系和接触阴影,明确表现机器人正在地面上清扫。
镜头轻轻掠过两个拖布。两个拖布分别围绕各自轴心连续旋转,维持正常工作高度,擦过一小段浅污渍,呈现清洁前后的差异。
随后镜头沿同一个方向滑向底部滚刷,展示滚刷连续转动,再沿一条小幅度斜向弧线转向前侧边刷。接近边刷时,局部剖视窗口退出画面,完整地面自然恢复。镜头顺势回到墙边贴地视角,边刷将墙根零散碎屑拨入清扫路径。
这一段形成连贯的较大范围移动:贴地进入、掠过拖布、顺接滚刷、斜弧转向边刷。镜头持续向目标推进,不先后退再冲近,不围绕拖布反复旋转,不穿过产品实体。
底部展示完全依靠镜头移动和局部地板隐去完成,禁止用机器人飞起、悬浮、跳起、倾斜或翻面代替镜头钻入。
13.5–17秒|垂直俯视避障
利用上一镜的墙边线条,衔接到垂直俯视构图。
画面中放置重新设计的现代矮凳:圆角三角形坐面、三根略向外张开的圆润实木腿,浅木色、无靠背、无横撑,不复制原视频的凳子造型。搭配一件体量较小的生活物品,地面保持整洁,障碍物之间留出清楚的通行路径。
机器人接近凳腿时自然减速,沿平滑的小弧线绕开,再恢复前进。通过机器人与凳腿之间稳定、准确的距离展示避障能力。
镜头保持垂直俯视,仅轻微跟随,不突然甩镜、不快速旋转、不大幅摆动。家具造型和布置具有原创性,整体简洁。
17–20.5秒|准确回舱,顺势推近
在另一个简洁家居角落展示基站。机器人平稳对位,以原有尺寸完整倒退进入基站,准确停靠,不露出半截机身,不通过缩小机器人完成入舱。
完成停靠后,镜头短暂稳定,随后顺着基站入口方向迅速、平滑地向前推进。借舱口暗部与近距离结构遮挡,直接衔接到拖布清洗特写。推镜有柔顺的加速过程,不跳到无关的产品顶部。
20.5–23秒|原有结构清洗拖布
直接展示基站原有清洗区域的近距离特写,能够辨认两个拖布及其与清洗结构的接触关系。
两个拖布围绕各自轴心同步运转,与参考中的搓洗结构合理接触。织物受到轻微挤压,污迹逐渐洗去,伴随少量真实水膜与细小水滴。动作柔韧、清晰,末尾自然减速。
使用连续、轻微移动的特写完成这一段,不反复切换远景和近景。保持原有结构稳定,不新增清洗装置,不出现偏心旋转、部件变形、穿模或额外水管伸出。
23–27.5秒|轻微环绕,三个生活场景持续展开
从清洗特写衔接到机器人已经停靠在基站内的完整全景。机器人与基站作为一个整体,始终位于画面中央,大小与停靠状态稳定。
镜头在这4.5秒内沿固定方向缓慢环绕,总角度约8–12度,速度均匀。三个生活空间依次展开,每个约1.5秒,留出辨认场景与感受环境的时间。
23–24.5秒:温暖简约的客厅。浅木地板、低矮沙发和少量织物,表达日常家庭地面、灰尘和毛发清洁的使用场景。
24.5–26秒:干净的餐厨空间。浅色瓷砖或石材地面、简洁餐桌椅,表达餐后碎屑与地面污渍清洁的使用场景。
26–27.5秒:安静的卧室。床沿、清楚可见的床底空间和少量柔软织物,表达低矮家具周边与卧室日常维护的使用场景。
三个空间都呈现清洁完成后的舒适状态。机器人始终停靠在基站内,背景变化时不额外开始清扫。
利用同方向的背景空间滑移与柔和前景遮挡衔接环境。上一场景平顺离开,下一场景自然进入,形成同一段轻环绕中的连续空间变化。保持产品外形、大小、主光方向、接触阴影和运动速度连续,不让产品随背景变形,不使用密集硬切、闪白或故障特效。
27.5–30秒|简短落版,悬浮落下并拉远
进入独立的极简影棚高台场景。机器人与基站分开放置,保持真实尺寸关系。仅在这一段落版中,两个产品开始时微微悬浮于台面上方。
从较近的斜侧仰视构图开始,看见产品局部与少量台面。产品随即缓慢下落,同时镜头沿原有视线方向平顺后退,逐渐完整展示机器人和基站。接触阴影随落下逐渐收紧,产品轻稳落定,没有弹跳。
全程保持同一个斜侧仰视角度与朝向,拉远时不转成正面平视。最终产品组合约占画面的三分之一,周围保留干净留白。
平台足够宽,台面左右两侧边缘与平台底部边界始终不进入画面,形成延伸至画外的简洁承托面。落版动作紧凑但柔顺,最后约0.4秒稳定停留,柔光勾勒产品轮廓,音乐自然收束。
【运动与转场要求】
镜头起步、加速、减速和停止都连续柔顺,不出现一顿一顿的速度变化。较大范围运镜集中在进入清洁区域、底部部件连续展示和回舱后的推进,其余镜头保持克制。
利用运动方向、地面线条、产品轮廓和近景遮挡衔接镜头。允许有节奏地切镜,避免功能演示中反复远近跳切。参考预演的整体运动逻辑,同时优化构图和过渡。
所有清扫与回舱镜头中,机器人始终正常贴地运行。只有最后独立影棚落版允许短暂微悬浮。
【音乐与声音】
配乐采用极简、精致的电子氛围音乐。开场以轻薄空气感音色和低频铺底,功能演示加入克制而清晰的节拍,回舱推进时稍微增强,三个生活场景展开时旋律舒展,最后简洁收束。
音效贴合实际动作:细微电机声、柔和滚刷声、边刷拨动碎屑的细响、拖布擦地声、克制的清洗水声和轻微落台声。运镜辅以少量柔和空气掠过声。无旁白、无人声演唱,不使用夸张爆炸音或密集科幻提示音。
全片不自动生成字幕、卖点文字、额外品牌标识或科技参数。以稳定的产品外观、精致材料、可信动作、不同生活空间与顺滑运镜呈现产品。
第八步:连接参考素材,生成视频
最后,在我使用的节点式生成工作流中,将机器人资产图、基站资产图和 Blender 导出的白模视频连接到 Seedance 2.5 视频节点,再粘贴整理好的提示词。
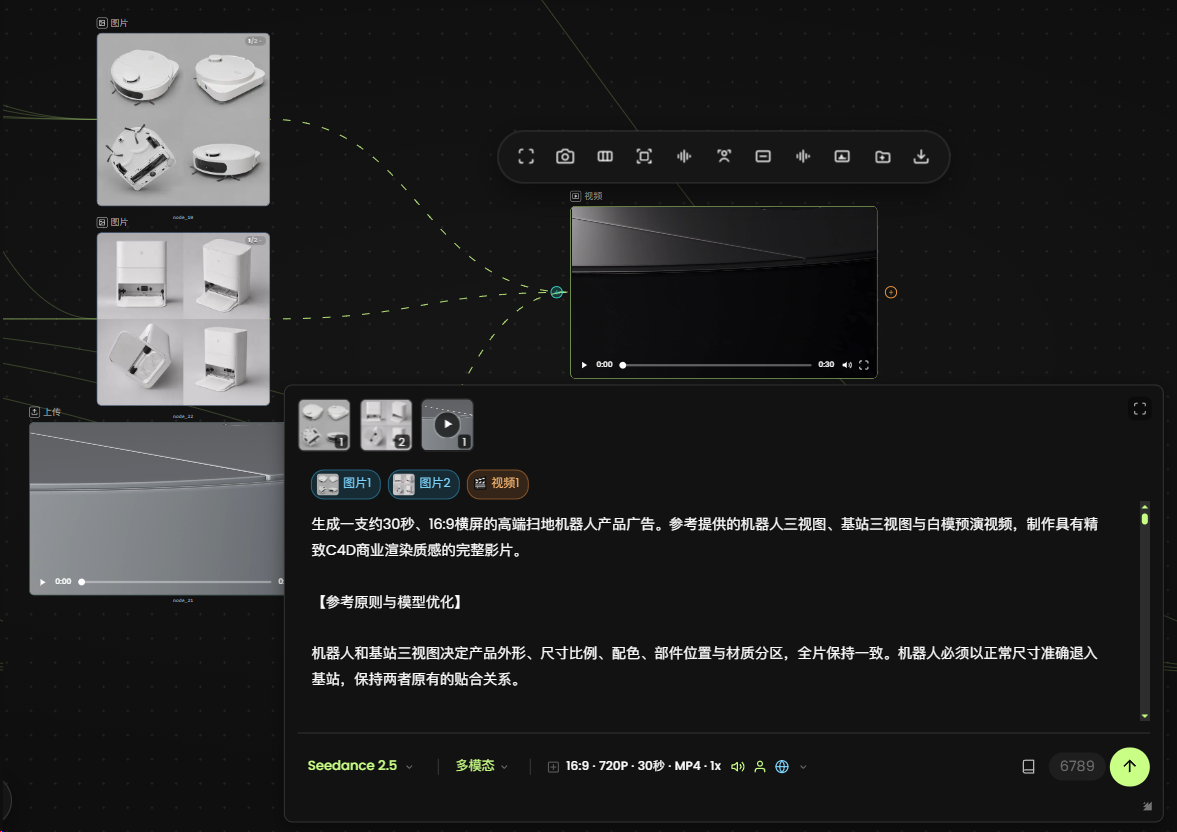
三类参考各有作用:
-
产品资产图:确定机器人与基站的外观和材质。
-
白模预演视频:提供动作、镜头路线和时间节奏。
-
视频提示词:补充场景、光影、转场和声音要求。
确认素材与提示词对应后,就可以开始生成。
这套流程把工作分得比较清楚:先在 Blender 中确定动作与镜头,再用产品参考图和视频生成完善画面。制作时也更容易判断,问题究竟出在运镜、外观,还是生成提示词上。
【免责声明】 本课程内容仅为AIGC技术教学与案例分析之目的,所引用的品牌名称、商标、Logo、广告素材等均属各自权利人所有。本平台与所提及的任何品牌方不存在任何形式的合作、联名、代言或授权关系。课程内容仅供学习参考,不构成任何商业建议。如权利人认为内容涉及侵权,请联系我们(联系方式 WX:Xiaofengguwen010),我们将在核实后第一时间处理。